业务场景
应用场景
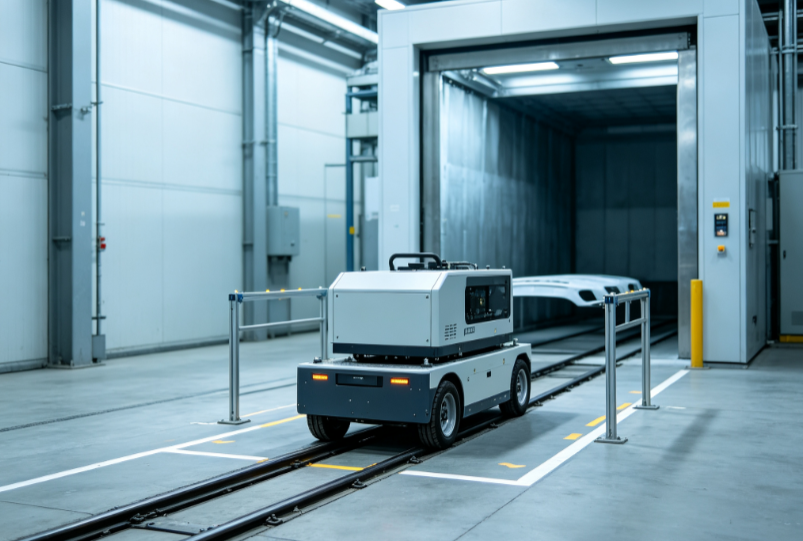
本项目应用于自动化喷涂生产线,用于解决喷涂小车进入指定工位后的自动定位问题。
在喷涂作业开始前,系统通过激光雷达检测喷涂小车与工件之间的相对位置关系,获取距离及角度偏差,并通过控制系统完成自动调整,使喷涂设备保持合适的喷涂姿态。
该方案主要应用于:
·喷涂小车工位预定位;
·喷涂设备姿态校准;
·不同尺寸工件生产过程中的自动适配。
项目背景
随着制造企业对自动化喷涂效率和产品一致性的要求不断提升,传统依靠人工经验调整喷涂设备位置的方式逐渐难以满足生产需求。
在实际生产过程中,喷涂小车到达工位后,需要保持与工件之间稳定的喷涂距离,并确保喷枪与工件表面保持合适角度。
传统方式通常需要操作人员通过目测、测量等方式进行人工调整,存在调整效率有限、重复定位一致性不足、换产适应能力较弱等问题。
因此,客户希望引入自动化感知技术,实现喷涂小车进入工位后的自动检测与位置修正,提高喷涂过程的稳定性和自动化水平。
客户挑战
客户核心问题
1. 人工调整依赖经验,定位一致性不足
传统喷涂设备定位主要依靠人工观察和调整,对操作人员经验要求较高。
由于人工判断存在误差,不同批次生产过程中可能出现定位偏差,影响喷涂效果稳定性。
2. 距离和角度偏差影响喷涂质量
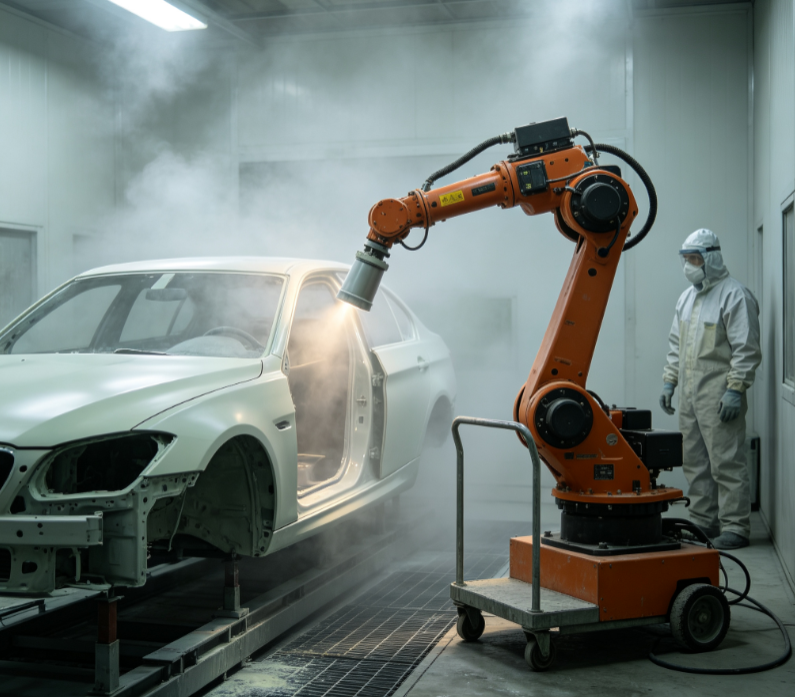
喷涂过程中,小车与工件之间的距离以及喷枪角度直接影响喷涂效果。
定位偏差可能导致:
·喷涂覆盖不均;
·漆膜厚度不一致;
·返工成本增加。
3. 工件变化导致调整效率降低
面对不同尺寸工件生产时,传统方式需要重新调整设备位置。
频繁换产情况下,人工调试时间较长,影响生产节拍。
解决方案
实施方案
针对客户自动化喷涂定位需求,Neuvition提供基于3D激光雷达的准直引导方案。
系统通过激光雷达获取工件空间信息,对喷涂小车与工件之间的相对距离和角度进行检测,并将计算结果反馈至PLC控制系统,实现自动调整。
系统工作流程:
·第一步:工件空间检测
喷涂小车进入指定工位后,激光雷达启动,对目标工件进行扫描,获取空间点云数据。
·第二步:偏差计算
系统根据检测数据,计算当前小车与工件之间的距离偏差和角度偏差。
·第三步:自动位置修正
PLC接收激光雷达反馈数据,并控制喷涂小车进行位置和角度调整。
系统持续执行:
检测 → 计算 → 调整 → 再检测
的闭环流程,直到达到设定要求。
·第四步:进入喷涂流程
当设备姿态满足要求后,系统向PLC输出Ready信号,允许喷涂流程启动。
部署与安装信息
本项目方案主要包括:
1. 激光雷达
负责采集工件空间信息,获取目标区域三维数据。
2. 数据处理模块
对点云数据进行分析,计算喷涂小车与工件之间的位置关系。
3. PLC控制系统
接收激光雷达输出的数据,并控制小车完成自动调整。
4. 喷涂设备
根据定位结果进入后续喷涂作业。
系统对接情况
系统与现场PLC控制系统进行数据交互。
激光雷达负责输出:
·距离偏差;
·角度偏差;
·定位完成状态。
PLC根据反馈数据控制喷涂小车运动,实现自动定位闭环控制。
案例价值
案例亮点
1. 激光雷达替代人工测量,实现自动预定位
通过非接触式三维检测方式,系统能够自动获取设备与工件之间的位置关系,减少人工调整依赖。
2. 闭环控制,提高定位稳定性
方案采用实时检测反馈机制,通过持续修正确保喷涂设备保持稳定姿态,提高重复定位一致性。
3. 适应不同工件生产需求
相比固定参数调整方式,激光雷达通过空间感知获取目标信息,可支持不同尺寸工件的定位需求。
4. 喷涂环境保护设计,提高设备可靠性
采用非工作阶段检测逻辑,避免激光雷达长期暴露于喷涂环境中,降低维护压力。
项目成果
通过部署激光雷达引导系统,客户实现了喷涂小车定位过程的自动化升级。
项目提升了设备对位过程的稳定性,减少人工参与,提高了自动化喷涂产线的运行效率和生产一致性。
客户问题
客户关注问题
1. 定位精度是否满足喷涂工艺要求
需要保证喷涂小车与工件之间距离和角度稳定。
2. 是否能够降低人工调整依赖
希望减少人工经验影响,实现自动化定位。
3. 是否适应复杂工业环境
需要设备能够长期应用于存在漆雾、粉尘等因素的生产环境。
4. 是否方便集成现有产线
方案需要与现场PLC及自动化控制系统进行配合。