您是否还在人工爬堆盘点?
堆料体积测量,从"人爬堆+全站仪打点"换成"激光扫一遍"
安全风险
离线便携式激光雷达仍需人工操作,测量误差高、时效性差,粉尘环境危及人员健康
精度不足
物料堆放形式多样,大型仓库需根据不同场景采用不同扫描方式,建模难度大;分段式部署各系统独立运行,形成信息孤岛,难以实时掌握全场库存状态
效率低下
人工盘点工作量大、准确性低,难以满足精细化生产和成本核算要求;人工盘点周期长,无法及时发现库存异常和装载偏差
财务损失
盘点数据不方便对账
- 1. 360° 旋转三维激光扫描,高速获取堆场完整三维点云数据
- 2. 非接触式自动测量,无需人工干预,适应粉尘等恶劣工业环境
- 3. 支持物料分区管理,自动分别计算各子区域体积和重量
- 4. 多传感器配准,单台雷达应用单元最多连接 8 台 LiDAR,支持大面积仓库无缝拼接;单台核心单元最多可接入 5 台雷达应用单元;单台应用服务器最多接入 600 台 LiDAR,满足大规模组网需求
- 5. 分布式核心单元设计,每个料仓独立配置,故障分散,系统稳定性高
- 6. 支持自动盘点作业计划、历史报表查询导出和 Http 远程访问
- 7. 物体识别功能,自动过滤人员和工程机械等移动物体,确保测量精度。
三大应用场景,覆盖所有散料存储形态
仓库/棚、筒仓、桥式起重机——点卡片看每个场景的安装、参数与案例
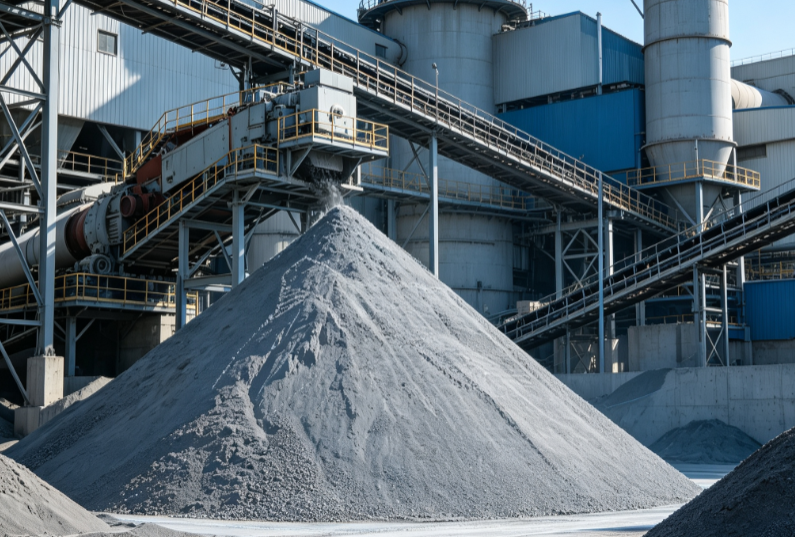
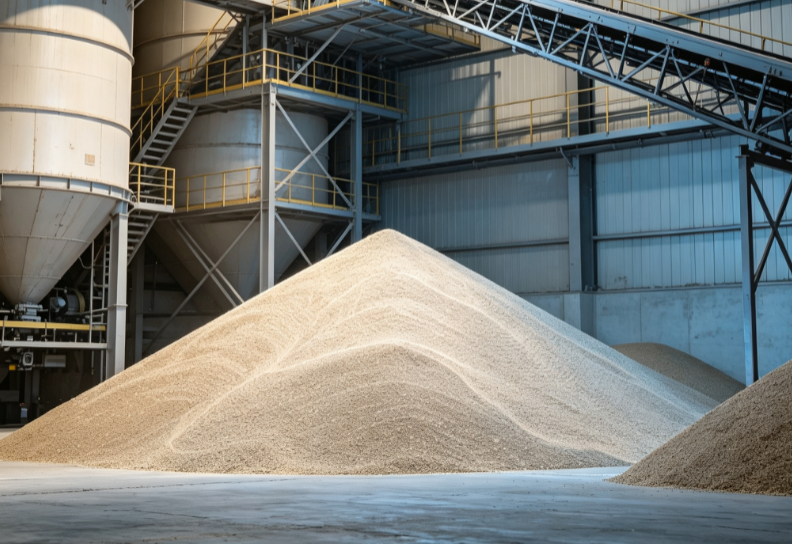
仓库/棚堆料体积测量
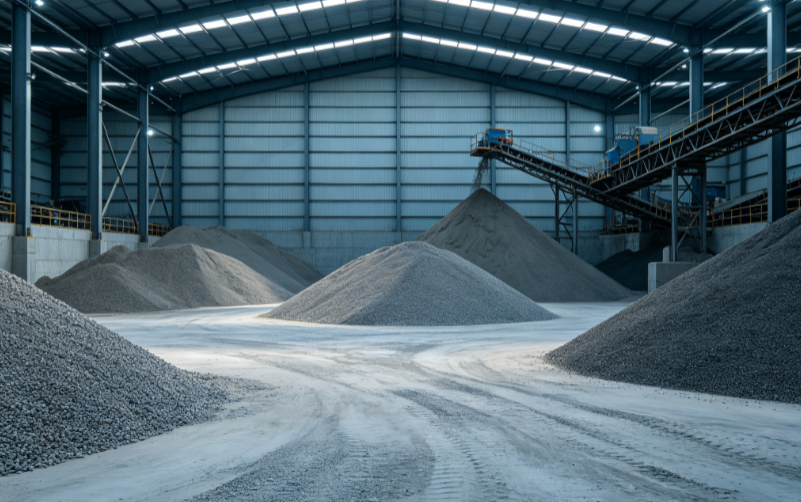
在料堆区域合适位置部署三维激光雷达扫描仪,实现垂直方向 180°、水平方向 360° 旋转扫描,实时获取料堆三维点云数据。基于扫描结果结合物料密度信息,通过专业盘料系统软件进行分析处理,准确计算各区域料堆体积、重量并生成阈值报警信息。系统支持多传感器配准拼接、物料分区管理、自动盘点作业计划、设备自检和 Http 远程访问,实现仓库物料的可视化、信息化和智能化管理。
查看场景详情筒仓料位与体积测量
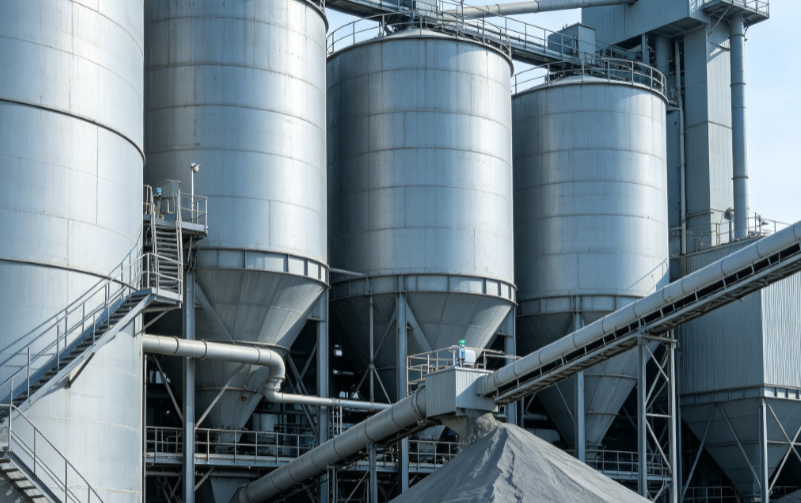
筒仓/粮仓里到底有多少料,肉眼看不见。激光雷达装在仓顶往下扫,不碰物料,实时输出料位高度和体积(NEU-3D-M360-50D 官方规格书明确用于粮仓体积测量、料位识别)。
查看场景详情桥式起重机自动化
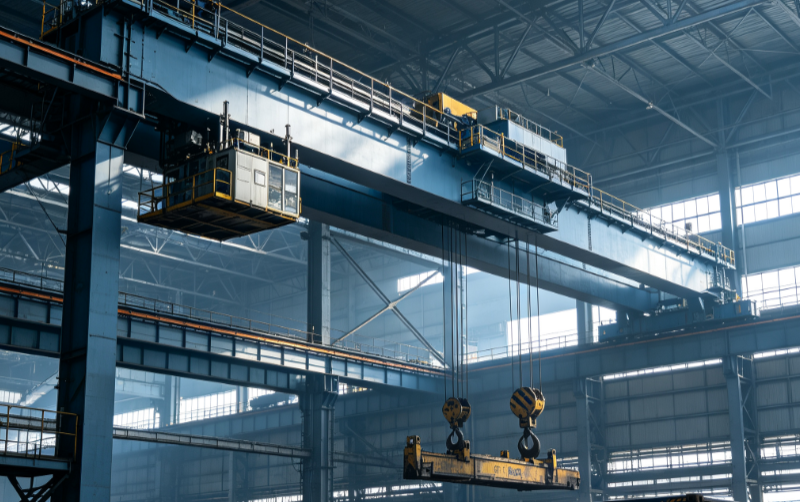
桥式起重机(桥吊)作业时,料堆状态一直在变。激光雷达不碰料堆,实时监测料堆/料仓状态,配合桥吊自动化作业,动态工况下也能稳定测量。
查看场景详情测量原理与系统架构
料流断面扫描
激光雷达横跨皮带非接触扫描料流截面
流量实时计算
截面面积 × 皮带速度 = 瞬时流量
累计产量报告
积分累计体积,结合密度换算吨位
DCS/中控集成
4-20mA / Modbus / OPC UA 直传中控实时上屏
四大核心技术优势
针对煤场/料仓恶劣工况设计,不是"实验室精度"
粉尘穿透,高粉尘照常出数
IP67 防护 + 除尘滤波算法 + 多回波透尘处理,煤场/料仓粉尘环境稳定运行。
多雷达拼接,大型料仓全覆盖
多雷达协同部署、多视角点云融合,160m 跨度料仓 3 台即可全覆盖。
AI 剔除干扰,只算料堆不算设备
设备模型识别 + 动态点云过滤 + 历史数据补偿,自动剔除堆取料机、粉尘等干扰。
ERP 集成,盘点数据直接入库
REST API / Modbus / OPC 直连 ERP、MES、WMS,报表自动生成。
可量化价值
万吨级堆场盘点时长(原 2 天)
体积测量误差(案例精度 98%+)
NEU-3D-M360-50D 测距精度
防护等级,高粉尘环境稳定运行
常见问题
更多问题? 预约盘点演示