您是否还在靠地磅换算出方量?
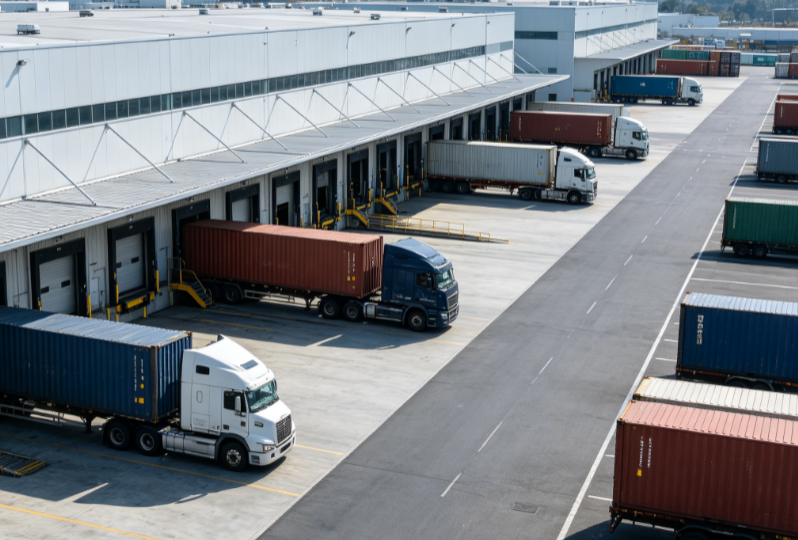
卡车载货体积测量,从"地磅+人工量方"换成"激光扫一下出体积"
安全风险
超载、偏载发现得晚,出了场站就来不及
精度不足
地磅只能称重,称不出体积;人工目测或抽查,慢还不准;出入口分开的场站,空车和重车的数据对不上
财务损失
测量数据靠人记录,进不了管理系统,月底对账麻烦
- 动态扫描无需停车(车速 <5km/h)或静态扫描高精度(单次约 10 秒)
- 自动识别车厢三维尺寸
- 支持出入场多通道测量,自动关联车辆空载与重载状态
- 车辆自动识别(RFID/ANPR)
- 车厢拉筋结构自动识别,避免体积误判
- 可无缝集成至 PLC 控制系统和上层管理平台。
四大应用场景,覆盖卡车计量全流程
动态、静态、卡车定位、托盘与包裹——点卡片看每个场景的安装、参数与案例
动态卡车体积测量方案
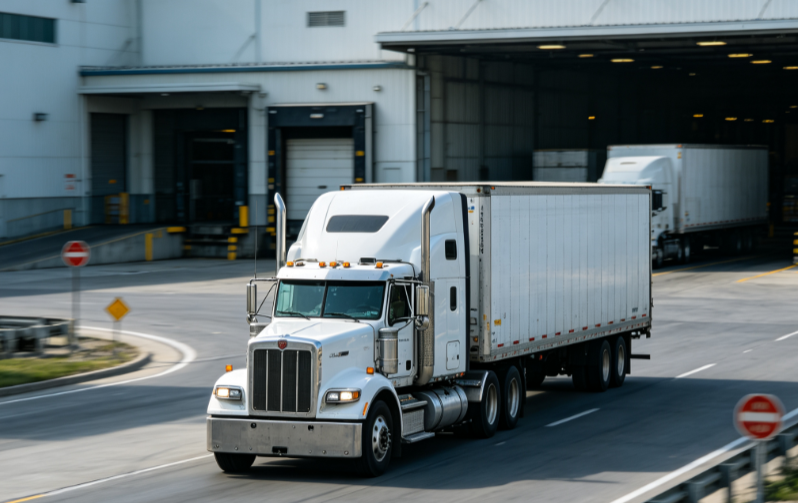
测量通道上方垂直装两台单线激光雷达:LiDAR1 扫卡车横截面轮廓,LiDAR2 测通过速度,两台数据融合成三维点云。Neuvition 自研三维重建算法自动对比空车与重载的点云差异,算出装载体积。配 RFID/ANPR 自动识别车辆,车号、体积、记录、统计全自动,还能直连 PLC 和上层管理平台。
查看场景详情静态卡车体积测量方案
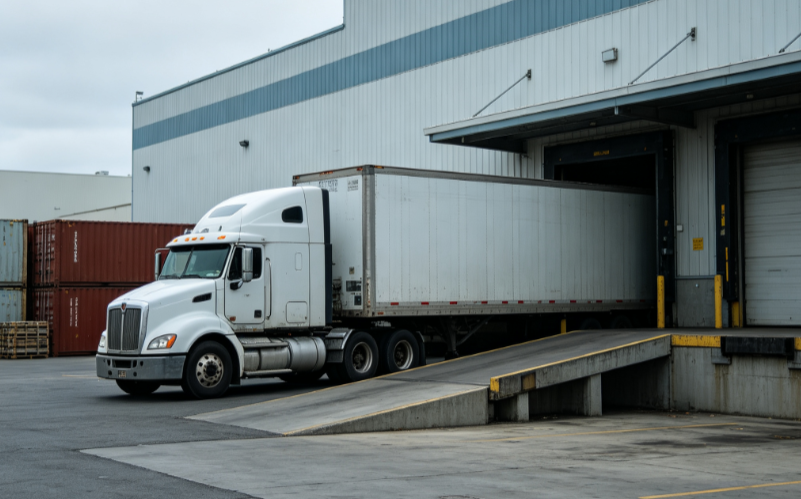
测量站上方装 3D 激光扫描仪,旋转扫过车厢一侧到另一侧,采集货物表面三维点云。Neuvition 自研三维重建算法自动对比空车与重载的点云差异,算出装载体积。配 RFID 自动识别车辆,车号、体积、记录、统计全自动,还能直连 PLC 和上层管理平台。
查看场景详情卡车定位测量(Truck Position)
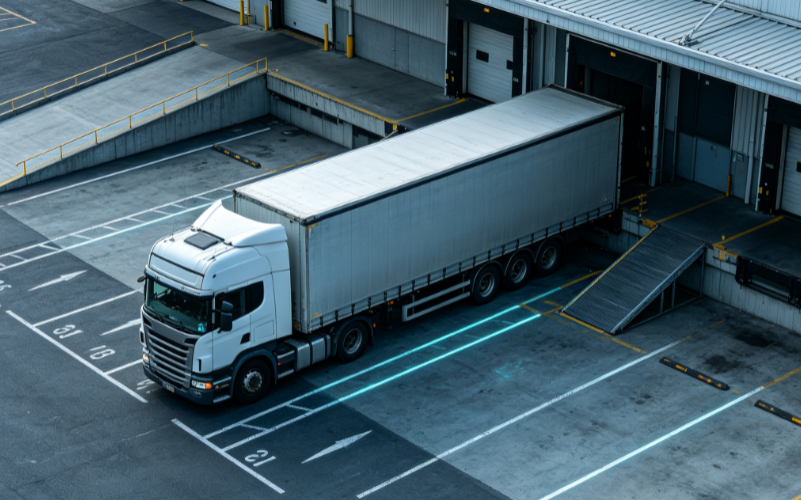
基于 3D 激光雷达非接触测量车辆/设备与目标对象之间的相对位置、距离与角度偏差,实时反馈至 PLC/控制系统自动调整,辅助装车、卸车、定位引导等自动化作业。
查看场景详情托盘与包裹尺寸测量(Pallet & Parcel Dimensioning)
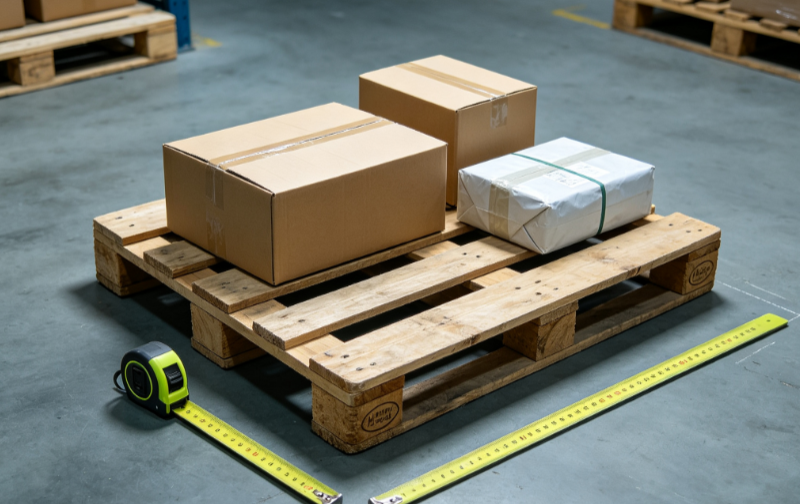
面向物流/仓储场景,对托盘、包裹/箱体的三维尺寸进行快速非接触测量,用于仓储容积统计、运费计费、分拣与装车优化等。
查看场景详情测量原理与系统架构
料流断面扫描
激光雷达横跨皮带非接触扫描料流截面
流量实时计算
截面面积 × 皮带速度 = 瞬时流量
累计产量报告
积分累计体积,结合密度换算吨位
DCS/中控集成
4-20mA / Modbus / OPC UA 直传中控实时上屏
四大核心技术优势
为高频通行场景设计,不耽误车辆进厂
动态通过式扫描,不停车即测
车辆 <5km/h 匀速通过测量通道即完成扫描,出入口无需排队。
车辆自动识别,空重载自动关联
RFID / ANPR 车牌识别,出入场自动关联同一车辆空载与重载数据。
3D 重建算法,拉筋干扰自动识别
空载/重载点云对比计算体积,车厢拉筋结构自动识别,避免误判。
PLC 与管理系统直连
通信协议直连 PLC,API 对接上层管理平台,数据自动入库。
服务行业
看对应行业的客户案例
可量化价值
测量精度(12~25m³),>25m³ 达 ±2%
动态测量无需停车,匀速通过
静态方案单次扫描时长
安装高度限制(最高 9m)
常见问题
更多问题? 预约计量演示